Trois régimes à ne jamais confondre
C’est la distinction qui structure le parcours entier, et celle dont la confusion serait la plus grave.
| Régime | Ce qu’il permet | Ce qu’il exige |
|---|---|---|
| Simulation | Toute la chaîne fonctionnelle, sans risque physique | Des moyens de calcul |
| Plateforme physique sécurisée | Robot miniature, vitesse limitée, arrêt d’urgence | Un encadrement et un espace contrôlé |
| Véhicule réel | Rien, à ce stade du programme | Analyse de risques, autorisations applicables, validation indépendante |
Un prototype fonctionnel n’est pas une preuve de sûreté pour le transport de personnes. Les essais grandeur nature requièrent une analyse de risques, les autorisations applicables et une validation indépendante adaptée. Ce cursus est une proposition pédagogique, non une certification automobile reconnue.
La chaîne fonctionnelle étudiée
La dernière étape n’est pas la conclusion des précédentes : c’est celle qui décide si les cinq autres peuvent quitter le laboratoire.
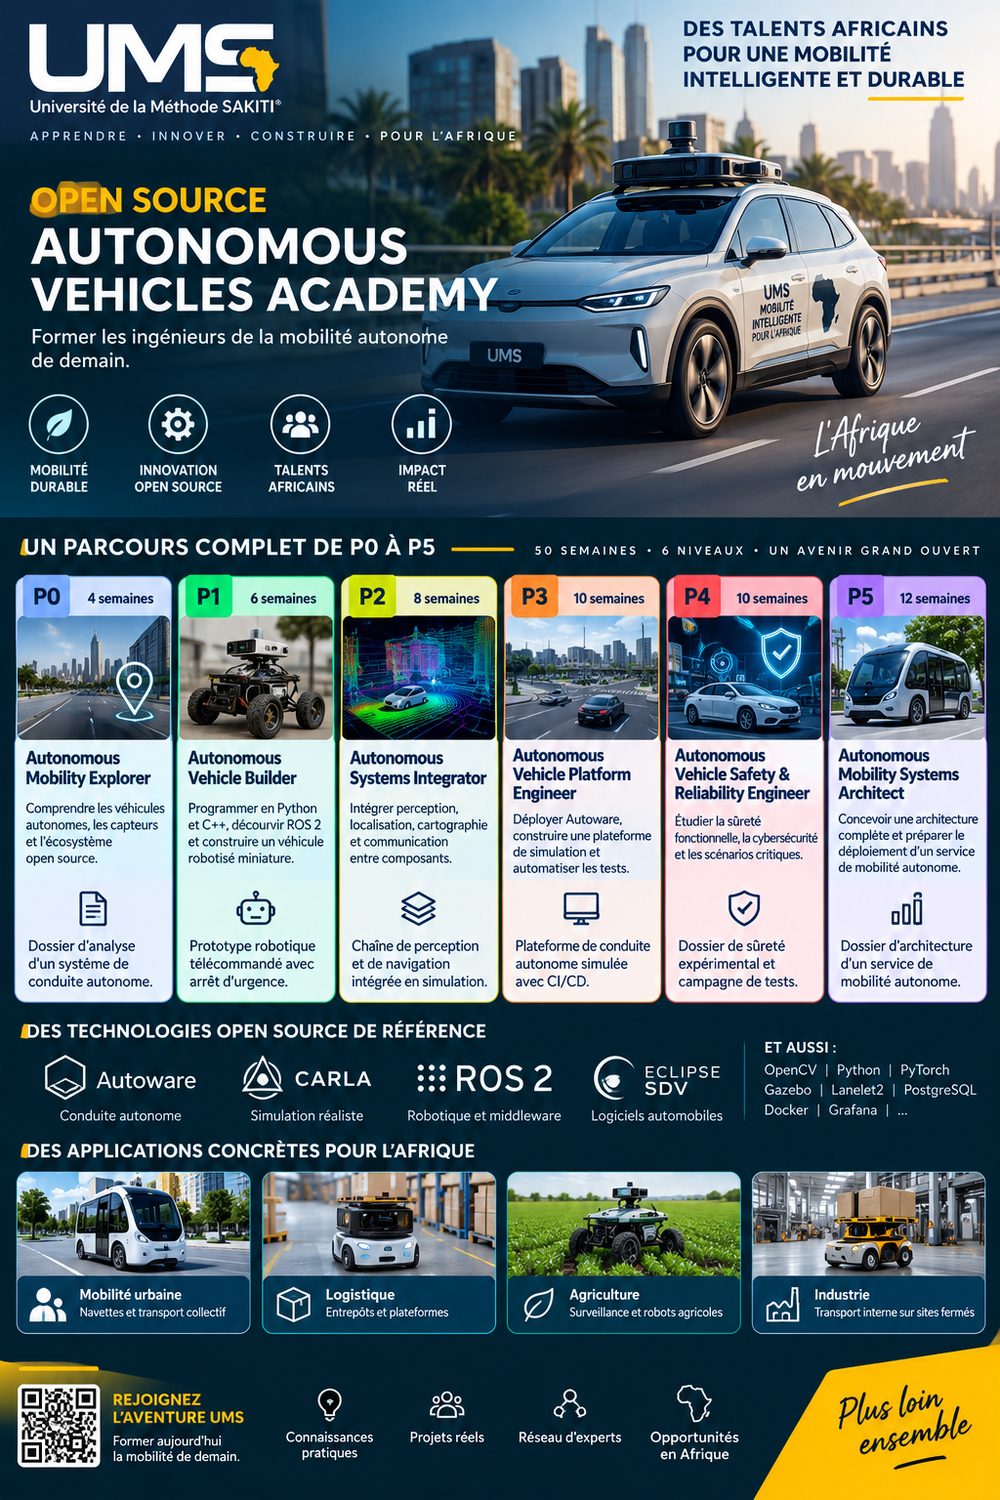
Six niveaux, cinquante semaines
| Niveau | Compétences | Livrable |
|---|---|---|
| P0 · 4 sem. | Explorer — écosystème, niveaux d’automatisation, capteurs, logiciels libres | Dossier d’analyse d’un système de conduite autonome |
| P1 · 6 sem. | Builder — programmation, intergiciel robotique, robot miniature, arrêt d’urgence | Prototype robotique télécommandé sécurisé |
| P2 · 8 sem. | Systems Integrator — caméras, télémétrie laser, localisation, cartographie, perception | Chaîne de perception et navigation intégrée en simulation |
| P3 · 10 sem. | Platform Engineer — pile de conduite autonome, simulation, chaîne de livraison, tests automatisés | Plateforme de conduite autonome simulée |
| P4 · 10 sem. | Safety & Reliability Engineer — analyse des risques, cybersécurité, défaillances, validation | Dossier de sûreté expérimental et campagne de tests |
| P5 · 12 sem. | Systems Architect — architecture, domaine opérationnel, gouvernance, modèle économique | Dossier d’architecture d’un service de mobilité autonome |
Ces durées sont des hypothèses pédagogiques, à éprouver lors d’une cohorte pilote.
Six laboratoires
- 01Capteurs et perception : caméras, télémétrie laser, détection d’obstacles, fusion de données
- 02Localisation et cartographie : positionnement, centrale inertielle, cartographie expérimentale
- 03Simulation de conduite : routes, intersections, obstacles, scénarios
- 04Intégration véhicule : robot miniature, interfaces matérielles, vitesse limitée, arrêt d’urgence
- 05Sûreté et cybersécurité : analyse de risques, défaillances, sécurité des communications, validation
- 06Exploitation de flotte : supervision, télémétrie, maintenance, exploitation simulée
Les technologies à étudier
| Domaine | Projets |
|---|---|
| Conduite autonome | Autoware |
| Simulation de conduite | CARLA |
| Intergiciel robotique | ROS 2 |
| Logiciel automobile collaboratif | Eclipse Software Defined Vehicle |
| Vision et apprentissage | OpenCV, PyTorch |
| Cartographie | OpenStreetMap, Lanelet2 |
| Localisation et cartographie simultanées | RTAB-Map, SLAM Toolbox |
| Simulation robotique | Gazebo |
| Observabilité | OpenTelemetry, Prometheus, Grafana |
Une phrase à retenir. « Open source » ne signifie pas qu’une pile est automatiquement homologuée pour la route. Vérifier licences, versions compatibles, besoins en calcul et conditions d’utilisation de chaque composant avant de figer l’environnement de formation.
Le projet final
Concevoir et documenter un prototype de navette pour un campus, un site industriel ou une zone logistique fermée — sans présumer de son aptitude à transporter des personnes.
Le cinquième livrable est le plus exigeant : produire les dossiers technique, réglementaire, économique et de sûreté pour une éventuelle navette réelle. C’est l’exercice qui apprend la différence entre faire fonctionner un système et le rendre admissible.
Applications envisagées
| Domaine | Usage étudié |
|---|---|
| Mobilité urbaine | Navettes et transport collectif |
| Logistique | Entrepôts et plateformes |
| Agriculture | Surveillance et robots agricoles |
| Industrie | Transport interne sur sites fermés |
Ces domaines sont des pistes de recherche et de formation : leur demande commerciale et leur viabilité locale restent à étudier.
Un déploiement en cinq étapes
| Étape | Moyens | Finalité |
|---|---|---|
| 1 | Postes de travail et simulateur | Former une première cohorte entièrement en simulation |
| 2 | Robots miniatures et capteurs | Enseigner l’intégration physique |
| 3 | Calcul mutualisé | Industrialiser les simulations |
| 4 | Piste expérimentale privée | Étudier des prototypes physiques sous contrôle |
| 5 | Partenariats industriels | Préparer des recherches appliquées |
L’orientation de démarrage. Lancer d’abord une académie de simulation et d’ingénierie logicielle automobile, puis développer les laboratoires physiques et les partenariats. La première étape ne demande que des postes de travail — c’est celle par laquelle commencer.
Les budgets ne sont pas chiffrés : ils dépendent de la taille des cohortes, des moyens de calcul, des capteurs et du périmètre des essais.
Deux filières voisines
L’intergiciel robotique, la perception et la simulation sont communs au laboratoire de robotique humanoïde ; les robots agricoles rejoignent l’Agritech.
L’auteur
Lionel Sakiti
Program Manager Cloud & IA souveraines. Il travaille sur les infrastructures de paiement, les programmes de cloud et d’intelligence artificielle souverains et la gouvernance des données dans la zone UEMOA.