Trois choses qu’on appelle « robot open source »
Elles ne sont pas équivalentes, et la confusion coûte cher au moment de la maintenance.
| Cas | Ce que vous maîtrisez réellement |
|---|---|
| Robot entièrement ouvert | Matériel et logiciel : pièces reproductibles, code modifiable, documentation complète |
| Robot commercial programmable avec des outils ouverts | Le logiciel que vous écrivez — pas le matériel, ni la disponibilité des pièces |
| Robot dont certains composants seulement sont ouverts | Ce qui est publié, et rien de plus : la frontière doit être établie avant l’achat |
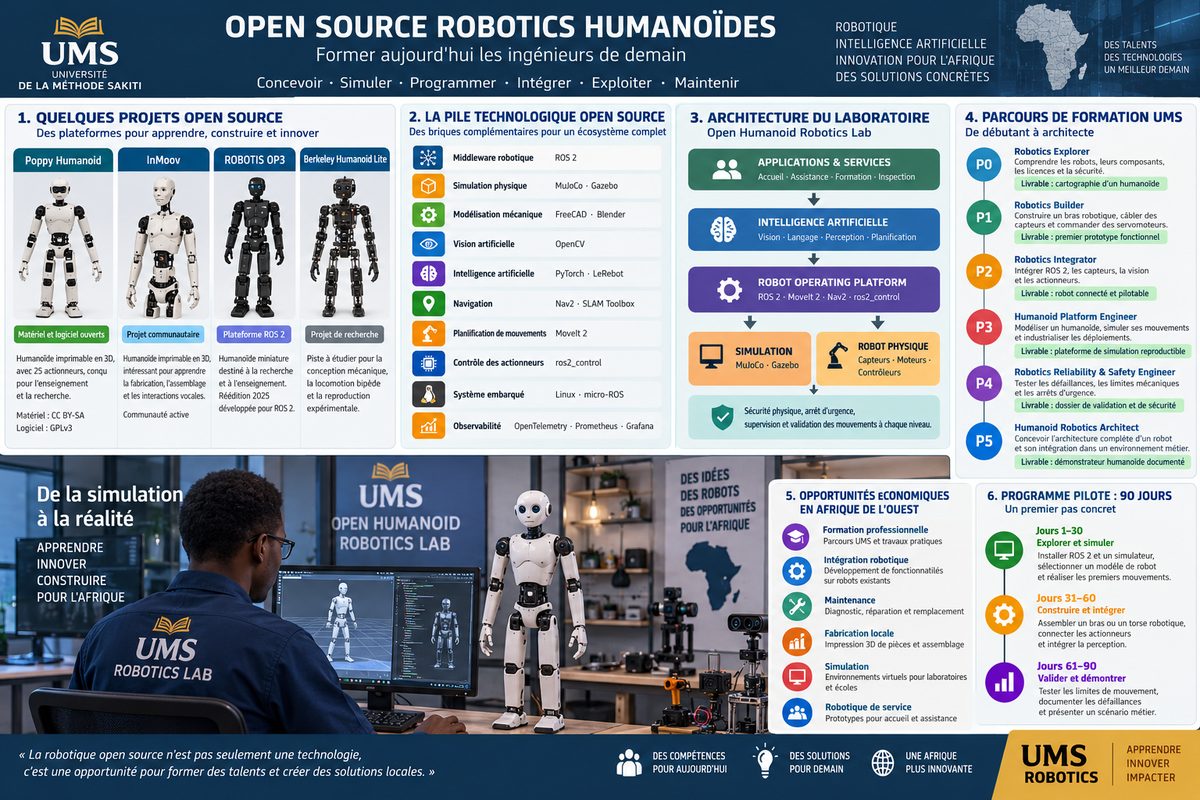
Les plateformes à explorer
Quatre points d’entrée, chacun avec son intérêt pédagogique et son point de vigilance.
| Projet | Intérêt | Vigilance |
|---|---|---|
| Poppy Humanoid | Fabrication 3D, mécanique, actionneurs, programmation | Vérifier la disponibilité des pièces, les licences et la maintenance actuelle |
| InMoov | Impression 3D, assemblage, interactions, électronique | Vérifier les licences applicables aux différents éléments |
| ROBOTIS OP3 | Recherche et enseignement sur un humanoïde miniature | La compatibilité avec des logiciels ouverts ne garantit pas l’ouverture du matériel |
| Projets de recherche en locomotion | Étude de la locomotion bipède et de la reproduction expérimentale | Vérifier l’identité exacte du projet, son état et les fichiers publiés |
La pile à évaluer
| Domaine | Technologies candidates |
|---|---|
| Intergiciel robotique | ROS 2 |
| Simulation physique | MuJoCo, Gazebo |
| Modélisation mécanique | FreeCAD, Blender |
| Vision artificielle | OpenCV |
| Intelligence artificielle | PyTorch, LeRobot |
| Navigation | Nav2, SLAM Toolbox |
| Planification des mouvements | MoveIt 2 |
| Contrôle des actionneurs | ros2_control |
| Systèmes embarqués | Linux, micro-ROS |
| Observabilité | OpenTelemetry, Prometheus, Grafana |
Une liste de candidats, pas une architecture validée. Les versions, les interfaces et les licences de chaque brique doivent être éprouvées avant d’être assemblées.
L’architecture du laboratoire
| Couche | Ce qu’elle porte |
|---|---|
| Applications et services | Accueil, assistance, formation, inspection |
| Intelligence artificielle | Vision, langage, perception, planification |
| Plateforme robotique | Intergiciel, planification de mouvements, navigation, contrôle |
| Exécution | Simulation d’un côté, robot physique de l’autre : capteurs, moteurs, contrôleurs |
Les exigences transversales ne sont pas optionnelles. Sécurité physique, arrêt d’urgence, supervision, limites de mouvement, tests et validation avant toute interaction avec des personnes. C’est ce qui distingue un laboratoire de robotique d’un atelier de bricolage — et la seule couche dont un accident révèle l’absence.
Six niveaux, six livrables
| Niveau | Ce qui s’y acquiert | Livrable |
|---|---|---|
| P0 | Robotics Explorer — familles de robots, anatomie d’un humanoïde, capteurs, actionneurs, contrôleurs, alimentation, licences et sécurité de base | Cartographie fonctionnelle et technique d’un humanoïde |
| P1 | Robotics Builder — construire un bras ou un sous-ensemble, câbler des capteurs, commander des servomoteurs, documenter l’assemblage | Premier prototype fonctionnel |
| P2 | Robotics Integrator — intégrer l’intergiciel, les capteurs, la vision et les actionneurs ; établir les interfaces et vérifier les échanges | Robot connecté et pilotable |
| P3 | Humanoid Platform Engineer — modéliser un humanoïde, simuler ses mouvements, automatiser environnements et déploiements | Plateforme de simulation reproductible |
| P4 | Robotics Reliability & Safety Engineer — tester les défaillances et les limites mécaniques, mettre en œuvre les arrêts d’urgence et les procédures de reprise | Dossier de validation et de sécurité |
| P5 | Humanoid Robotics Architect — concevoir l’architecture complète, intégrer le robot à un environnement métier, documenter les compromis | Démonstrateur humanoïde documenté |
Le programme pilote : quatre-vingt-dix jours
| Période | Phase | Résultat attendu |
|---|---|---|
| 1 – 30 | Explorer et simuler | Installer l’intergiciel et un simulateur, sélectionner un modèle, produire les premiers mouvements |
| 31 – 60 | Construire et intégrer | Assembler un bras ou un torse, connecter les actionneurs, intégrer la perception |
| 61 – 90 | Valider et démontrer | Tester les limites de mouvement, documenter les défaillances, présenter un scénario métier |
Ce qui se décide au terme du pilote
- ·Reproductibilité des installations et des démonstrations
- ·Sécurité des manipulations et traçabilité des essais
- ·Disponibilité des pièces et capacité de maintenance locale
- ·Coût complet du prototype et effort pédagogique
- ·Intérêt confirmé d’écoles, d’entreprises ou de partenaires pilotes
Les activités à expérimenter
| Activité | Offre potentielle |
|---|---|
| Formation professionnelle | Parcours et travaux pratiques |
| Intégration robotique | Fonctionnalités développées sur des robots existants |
| Maintenance | Diagnostic, réparation, remplacement de composants |
| Fabrication locale | Impression 3D de pièces et assemblage |
| Simulation | Environnements virtuels pour laboratoires et écoles |
| Robotique de service | Prototypes d’accueil et d’assistance |
Des hypothèses commerciales, pas un modèle économique. Elles restent à valider par des entretiens clients, des pilotes, des devis et une analyse de coûts. Aucune rentabilité ne peut être présumée à ce stade.
Par où commencer
La simulation d’abord, puis un robot modulaire de petite taille — l’humanoïde grandeur nature vient après, s’il vient.
Trois ambitions distinctes peuvent partager un même laboratoire, mais elles n’exigent ni les mêmes investissements ni les mêmes compétences. Les confondre est la meilleure façon de n’en réussir aucune.
Document de cadrage. Les choix technologiques, licences, coûts, disponibilités et exigences réglementaires doivent être vérifiés avant tout achat ou déploiement. Les liens fournis sont des points d’entrée documentaires : ils ne valent pas vérification en temps réel d’une licence, d’une version ou d’une disponibilité.
Les laboratoires voisins
La même progression en six niveaux structure le laboratoire d’intelligence artificielle et celui du système d’information d’entreprise. Vision, planification et observabilité leur sont communes.
L’auteur
Lionel Sakiti
Program Manager Cloud & IA souveraines. Il travaille sur les infrastructures de paiement, les programmes de cloud et d’intelligence artificielle souverains et la gouvernance des données dans la zone UEMOA.